
Dlaczego robot koszący o odpowiedniej wydajności katalogowej może nie sprawdzić się w praktyce?
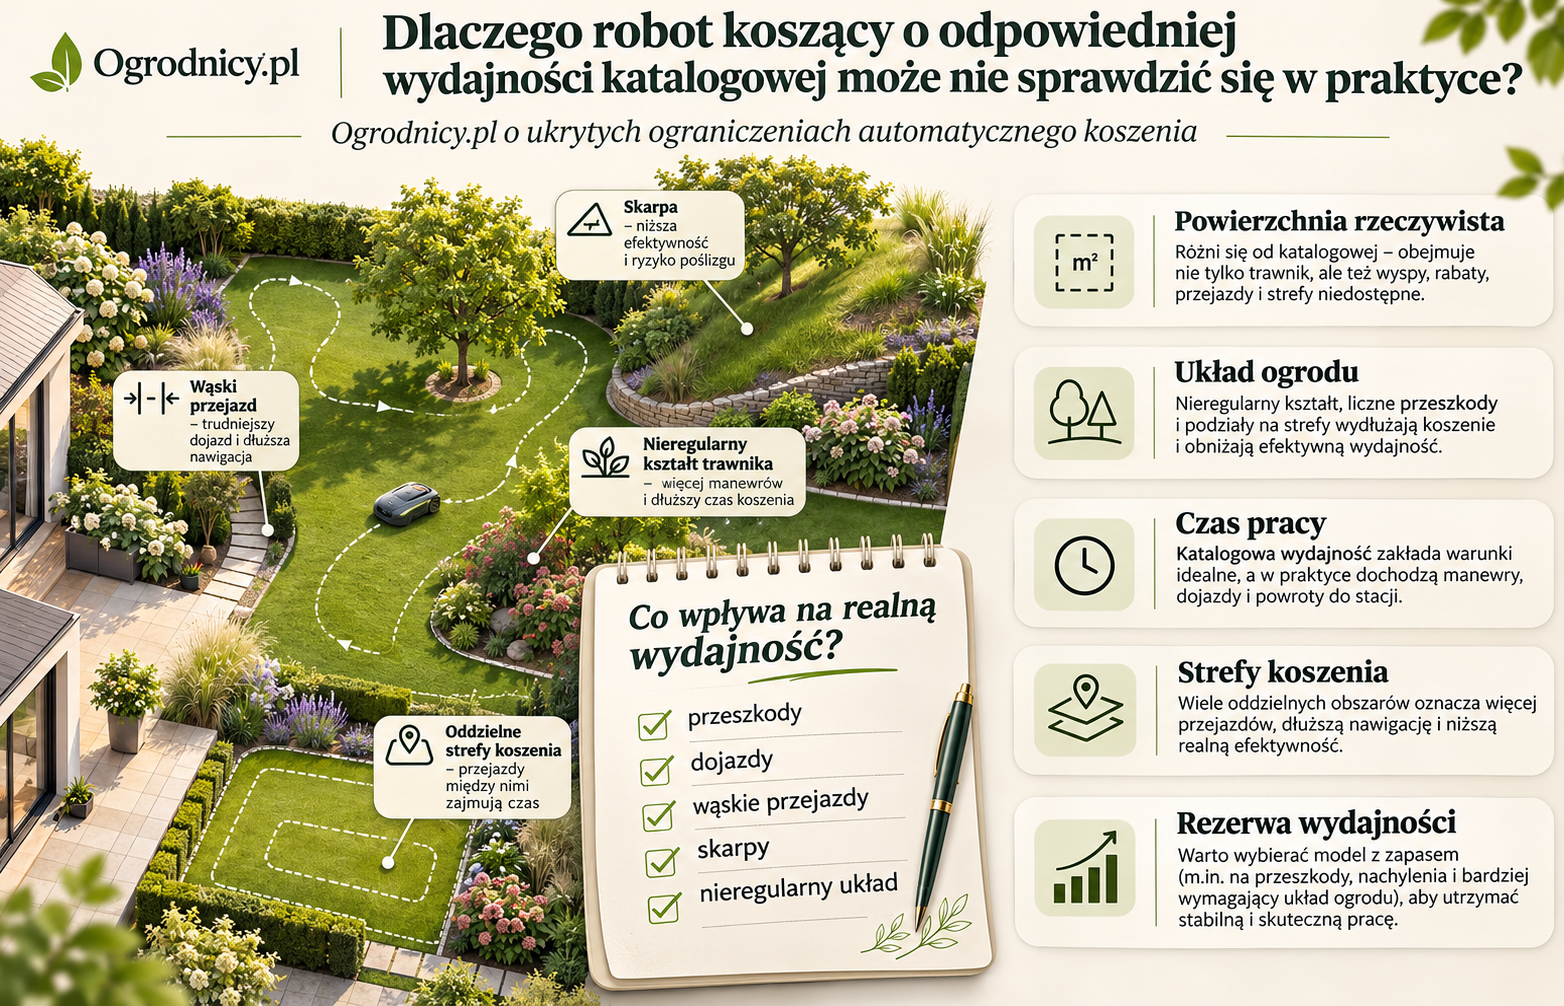
Robot koszący opisany jako model „do 1000 m²” nie zawsze poradzi sobie z trawnikiem o powierzchni 800 czy nawet 600 m². Powód jest prosty: powierzchnia to tylko jeden z parametrów, a wydajność katalogowa jest zwykle określana dla warunków znacznie łatwiejszych niż te spotykane w wielu ogrodach.
W praktyce o skuteczności automatycznego koszenia decydują także kształt działki, liczba stref, nachylenie terenu, przeszkody, szerokość przejazdów, tempo wzrostu trawy, warunki pogodowe, sposób nawigacji oraz czas dostępny na pracę i ładowanie.
Po lekturze zrozumiesz:
- co naprawdę oznacza deklaracja „robot do 1000 m²”,
- dlaczego dwa trawniki o tej samej powierzchni mogą wymagać różnych urządzeń,
- jak oszacować rzeczywiste obciążenie robota,
- kiedy potrzebny jest zapas wydajności,
- jakie ograniczenia mają roboty przewodowe, wizyjne i satelitarne,
- jak uniknąć najczęstszych błędów przy wyborze automatycznej kosiarki.
Co oznacza wydajność katalogowa robota koszącego?
Wydajność katalogowa to deklarowana przez producenta maksymalna lub rekomendowana powierzchnia trawnika, którą urządzenie może regularnie utrzymywać. Najczęściej podaje się ją w metrach kwadratowych, np. 500, 1000, 1500 lub 3000 m².
Nie jest to jednak informacja o tym, ile metrów kwadratowych robot skosi podczas jednego przejazdu ani w ciągu godziny. To raczej ocena, jak duży trawnik urządzenie może obsługiwać w powtarzalnym cyklu obejmującym:
- wyjazd ze stacji,
- koszenie,
- powrót do bazy,
- ładowanie,
- ponowny wyjazd,
- regularne powtarzanie pracy.
Deklarowana powierzchnia zakłada zazwyczaj, że robot pracuje często, ścina niewielkie fragmenty źdźbeł i nie musi za każdym razem usuwać całego przyrostu trawy.
Maksymalna powierzchnia nie jest powierzchnią gwarantowaną
Określenie „do 1000 m²” należy traktować jako górną granicę zastosowania w warunkach przewidzianych przez producenta. Nie oznacza ono, że robot na każdym trawniku o powierzchni poniżej 1000 m² osiągnie taki sam efekt.
Na łatwej, otwartej murawie urządzenie może pracować sprawnie nawet w pobliżu limitu katalogowego. Na działce podzielonej na kilka części, z drzewami, skarpami i wąskimi przejściami, ten sam model może mieć trudności już przy znacznie mniejszej powierzchni.
Wydajność powierzchniowa a wydajność godzinowa
To dwa różne pojęcia:
- wydajność powierzchniowa określa rekomendowany obszar utrzymania,
- wydajność godzinowa mówi, jaką powierzchnię robot może efektywnie obsłużyć w określonym czasie,
- czas pracy akumulatora wskazuje długość pojedynczego cyklu,
- czas ładowania wpływa na liczbę cykli możliwych do wykonania w ciągu doby.
Szerokość koszenia pomnożona przez prędkość jazdy daje jedynie wydajność teoretyczną. Robot zawraca, omija przeszkody, nakłada przejazdy, szuka przejść i wraca do stacji, dlatego rzeczywisty wynik jest niższy.
Dlaczego powierzchnia trawnika nie wystarcza do wyboru robota?
Dwie działki mogą mieć po 800 m², a mimo to stawiać urządzeniu zupełnie inne wymagania.
Pierwsza może być prostokątnym, równym trawnikiem bez drzew. Druga może składać się z czterech stref połączonych wąskimi przesmykami, mieć rabaty, plac zabaw, skarpę i drzewa o nisko osadzonych koronach.
W obu przypadkach powierzchnia jest taka sama, ale różnią się:
- czas potrzebny na dojazdy,
- liczba nawrotów,
- ryzyko utknięcia,
- dostępność sygnału nawigacyjnego,
- stopień pokrycia całej murawy,
- ilość energii zużywanej na manewrowanie,
- trudność powrotu do stacji.
Dlatego powierzchnia trawnika powinna być początkiem analizy, a nie jedynym kryterium zakupu.
Rzeczywista powierzchnia koszenia a powierzchnia działki
Jednym z podstawowych błędów jest dobieranie robota do powierzchni całej nieruchomości.
Z obliczeń należy wyłączyć:
- budynek,
- podjazdy i chodniki,
- tarasy,
- rabaty,
- oczka wodne,
- grządki,
- place zabaw,
- powierzchnie wysypane żwirem,
- inne obszary, które nie mają być koszone.
Jeżeli działka ma 1200 m², ale trawnik zajmuje 650 m², punktem wyjścia jest 650 m². Nie oznacza to jednak, że robot o nominale 700 m² będzie automatycznie właściwym wyborem. Trzeba jeszcze ocenić trudność terenu.
Powierzchnia netto nie pokazuje całego obciążenia
Trawnik o powierzchni netto 650 m² może być trudniejszy do utrzymania niż otwarta murawa o powierzchni 900 m². Duża liczba wysp, krawędzi i przeszkód zwiększa czas manewrów, choć nie powiększa powierzchni koszenia.
Warto więc zapisać osobno:
- powierzchnię trawnika netto,
- liczbę odrębnych stref,
- długość i szerokość przejść,
- liczbę przeszkód,
- maksymalne nachylenie,
- powierzchnię zacienioną i okresowo mokrą.
Kształt trawnika i liczba stref
Najłatwiejszym środowiskiem dla robota jest zwarta, regularna murawa. Każde przewężenie, odgałęzienie i oddzielna strefa zwiększa stopień trudności.
Trawnik zwarty
Trawnik zwarty ma niewiele przeszkód i nie wymaga pokonywania wąskich korytarzy. Robot może efektywnie realizować losowy lub systematyczny wzór jazdy, a odnalezienie stacji zwykle nie jest problemem.
W takim przypadku można rozważać model z wydajnością zbliżoną do rzeczywistej powierzchni, o ile pozostałe parametry również są odpowiednie.
Trawnik podzielony na strefy
Strefami mogą być:
- trawnik przed domem,
- trawnik za budynkiem,
- boczny pas zieleni,
- obszar za garażem,
- fragment oddzielony ścieżką,
- dolna i górna część ogrodu na skarpie.
Robot musi nie tylko kosić, ale także docierać do każdej strefy z odpowiednią częstotliwością. Jeżeli nawigacja jest losowa, część obszarów może być odwiedzana zbyt rzadko. Nawigacja systematyczna poprawia pokrycie, lecz nadal wymaga poprawnie zaprojektowanych tras przejazdu.
Wąskie przejścia
Minimalna obsługiwana szerokość przejazdu zależy od konstrukcji i sposobu nawigacji konkretnego modelu. Nie należy zakładać, że skoro robot fizycznie mieści się w korytarzu, to będzie potrafił regularnie przez niego przejeżdżać.
Potrzebuje również miejsca na:
- korektę toru,
- zawracanie,
- zachowanie odstępu od przewodu lub wirtualnej granicy,
- bezpieczne omijanie ścian i obrzeży,
- kompensację niedokładności pozycjonowania.
Niektóre urządzenia obsługują przejścia o szerokości kilkudziesięciu centymetrów, inne wymagają wyraźnie większej przestrzeni. Wiążąca jest instrukcja konkretnego modelu, a nie sama szerokość obudowy.
Przeszkody i skomplikowane granice
Drzewa, rabaty, meble ogrodowe i wyposażenie placu zabaw zmniejszają praktyczną wydajność robota. Każda przeszkoda oznacza dodatkowe manewry oraz ryzyko pozostawienia niedokoszonego pasa.
Najczęstsze przeszkody to:
- pnie drzew,
- korzenie wystające ponad grunt,
- nogi trampoliny,
- huśtawki,
- donice,
- lampy ogrodowe,
- obrzeża rabat,
- kamienie,
- zabawki,
- węże ogrodowe,
- opadłe gałęzie i owoce.
Przeszkoda stała a przeszkoda tymczasowa
Stałe elementy można uwzględnić podczas projektowania instalacji lub mapy. Znacznie trudniejsze są obiekty tymczasowe, które pojawiają się w losowych miejscach.
Robot wyposażony w czujniki zderzeniowe może delikatnie dotknąć przeszkody i zmienić kierunek. Model z kamerą, czujnikami ultradźwiękowymi lub innym systemem rozpoznawania obiektów może próbować ominąć ją wcześniej. Żaden system nie zwalnia jednak całkowicie z przygotowania trawnika.
Cienki przewód, zabawka, szyszka lub niewielki fragment gałęzi mogą być trudne do wykrycia, a jednocześnie zatrzymać urządzenie albo uszkodzić nóż.
Krawędzie także zabierają czas
Robot nie zawsze docina trawę do samej ściany, płotu lub obrzeża. Znaczenie mają:
- położenie tarczy tnącej,
- odległość noży od obudowy,
- możliwość najechania kołami na obrzeże,
- wysokość krawężnika,
- przebieg przewodu lub wirtualnej granicy.
Duża liczba krawędzi może oznaczać konieczność regularnego używania podkaszarki, mimo że środkowa część trawnika wygląda dobrze.
Nachylenie terenu: procenty nie mówią wszystkiego
Producenci podają zwykle maksymalne nachylenie obsługiwane przez robota. Parametr ten może dotyczyć całego obszaru pracy albo zbocza znajdującego się wewnątrz instalacji. Dopuszczalne nachylenie przy przewodzie granicznym, stacji lub krawędzi może być mniejsze.
Procent nachylenia a stopnie
Nachylenie w procentach nie jest tym samym co kąt w stopniach. Orientacyjne przeliczenie wygląda następująco:
Nachylenie | Kąt w przybliżeniu |
|---|---|
10% | 5,7° |
20% | 11,3° |
25% | 14,0° |
35% | 19,3° |
45% | 24,2° |
50% | 26,6° |
Deklaracja obsługi 45% nachylenia nie oznacza zdolności jazdy po zboczu o kącie 45°.
Dlaczego robot może nie poradzić sobie mimo zgodności z katalogiem?
Maksymalne nachylenie jest wartością graniczną. Przyczepność pogarszają:
- mokra trawa,
- luźna lub piaszczysta gleba,
- mech,
- liście,
- koleiny,
- nierówności,
- gwałtowna zmiana nachylenia,
- jazda poprzeczna do stoku,
- zużyte lub zabrudzone koła.
Na skarpie robot zużywa więcej energii i częściej koryguje tor jazdy. W rezultacie jego efektywna wydajność może spaść nawet wtedy, gdy maksymalny spadek mieści się w deklarowanym limicie.
Szczególnie trudne miejsca
Największej ostrożności wymagają skarpy przy:
- murach oporowych,
- oczkach wodnych,
- schodach,
- drogach,
- rowach,
- wysokich krawężnikach.
W takich miejscach nie powinno się opierać decyzji wyłącznie na czujniku przechyłu lub wirtualnej granicy. Potrzebne może być fizyczne zabezpieczenie.
Czas koszenia, ładowania i dostępne okno pracy
Robot nie kosi przez całą dobę. Część czasu przeznacza na ładowanie, dojazdy, aktualizację pozycji, oczekiwanie na harmonogram i postoje wynikające z pogody.
Nominalny czas pracy na akumulatorze
Czas pojedynczego cyklu zależy od:
- pojemności akumulatora,
- masy urządzenia,
- szerokości koszenia,
- wysokości i gęstości trawy,
- nachylenia,
- liczby manewrów,
- temperatury,
- stanu baterii.
Dwie godziny pracy na otwartym, równym terenie nie muszą oznaczać dwóch godzin efektywnego koszenia w ogrodzie z wieloma przeszkodami.
Czas ładowania ogranicza liczbę cykli
Przykładowo robot może pracować 90 minut, a następnie ładować się przez 60 minut. W ciągu 10-godzinnego okna nie wykona więc 10 godzin koszenia. Część czasu przypadnie na ładowanie i powroty do bazy.
Wydajność może stać się niewystarczająca, gdy użytkownik ograniczy pracę urządzenia do kilku godzin dziennie, np. z powodu:
- obecności dzieci,
- korzystania z ogrodu,
- nocnej aktywności zwierząt,
- systemu nawadniania,
- ciszy nocnej,
- ryzyka kradzieży,
- ograniczeń sąsiedzkich.
Model dobrany na granicy deklarowanej powierzchni może wymagać bardzo długiego harmonogramu. Jeżeli ma pracować tylko rano lub w dni robocze, potrzebny jest większy zapas wydajności.
Trawa nie rośnie przez cały sezon w tym samym tempie
Wydajność robota jest testowana i deklarowana dla określonych założeń, ale ogród zmienia się wraz z pogodą i porą roku.
Tempo wzrostu zwiększają między innymi:
- intensywne nawożenie,
- opady,
- nawadnianie,
- ciepła pogoda,
- żyzna gleba,
- mieszanki traw o szybkim wzroście.
Robot utrzymuje trawnik, ale nie zastępuje kosiarki do wysokiej trawy
Automatyczna kosiarka najlepiej działa, gdy regularnie ścina krótkie końcówki źdźbeł. Jeżeli trawa jest już wysoka, mokra lub położona, robot może:
- przejeżdżać nad częścią źdźbeł,
- pozostawiać nierówne fragmenty,
- szybciej brudzić mechanizm tnący,
- zużywać więcej energii,
- wymagać wielu cykli.
Po dłuższej przerwie, awarii lub urlopie może być konieczne wstępne skoszenie trawnika tradycyjną kosiarką.
Mulczowanie ma swoje granice
Drobne ścinki pozostają na trawniku i ulegają rozkładowi. Jest to korzystne, jeśli robot pracuje regularnie. Przy zbyt wysokiej trawie ilość materiału może być jednak nadmierna. Mogą powstać widoczne kępki, a część ścinków nie zostanie równomiernie rozprowadzona.
Pogoda, wilgoć i stan podłoża
Odporność urządzenia na deszcz nie oznacza, że koszenie w każdych warunkach jest dobrym rozwiązaniem.
Mokra trawa
Koszenie mokrej murawy może powodować:
- przyklejanie się ścinków do obudowy,
- oblepianie tarczy tnącej,
- powstawanie kolein,
- ślizganie się kół,
- gorsze cięcie,
- większe zużycie energii,
- uszkadzanie miękkiego podłoża.
Jeżeli robot często wraca do stacji z powodu deszczu albo użytkownik świadomie blokuje koszenie mokrej trawy, dostępne okno pracy się skraca.
Okresowo podmokłe miejsca
Zagłębienia terenu mogą być przejezdne podczas suszy i problematyczne po opadach. Robot może się zakopać, obracać kołami w miejscu lub uszkadzać darń.
Rozwiązaniem bywa:
- poprawa odwodnienia,
- wyrównanie podłoża,
- wyłączenie problematycznej strefy,
- zmiana trasy przejazdu,
- wybór modelu o lepszej trakcji.
System nawigacji a rzeczywista skuteczność
Sama wydajność powierzchniowa nie mówi, czy dany sposób nawigacji będzie odpowiedni dla konkretnego ogrodu.
Robot z przewodem ograniczającym
Przewód wyznacza obszar pracy i może pełnić funkcję prowadzącą. Rozwiązanie jest sprawdzone, ale wymaga prawidłowego projektu i instalacji.
Możliwe ograniczenia to:
- konieczność układania i naprawy przewodu,
- trudniejsze późniejsze zmiany rabat,
- problemy w bardzo wąskich przejściach,
- uszkodzenia kabla podczas aeracji lub prac ziemnych,
- nieprawidłowe odległości od krawędzi,
- ograniczenia długości pętli.
Robot przewodowy może działać bardzo stabilnie pod drzewami i przy budynkach, ponieważ nie musi opierać całej nawigacji na sygnale satelitarnym.
Robot z nawigacją RTK/GNSS
System satelitarny pozwala tworzyć wirtualne granice i planować systematyczne przejazdy. Jego dokładność zależy jednak od warunków odbioru sygnału i rozwiązania zastosowanego przez producenta.
Problematyczne mogą być miejsca:
- między wysokimi budynkami,
- bezpośrednio przy ścianach,
- pod gęstymi koronami drzew,
- pod zadaszeniem,
- w wąskich pasach między przeszkodami,
- z ograniczoną łącznością z anteną lub siecią korekcyjną.
Model satelitarny nie jest automatycznie najlepszym wyborem do każdego skomplikowanego ogrodu. Duża liczba drzew i zabudowa mogą sprawić, że instalacja przewodowa okaże się bardziej przewidywalna.
Robot wizyjny
Nawigacja oparta na kamerze może rozpoznawać granice trawnika i przeszkody bez tradycyjnego przewodu. Skuteczność zależy jednak od tego, czy granice są czytelne.
Trudności mogą powodować:
- trawa przechodząca płynnie w rabatę,
- zbliżony kolor nawierzchni i murawy,
- głęboki cień,
- silne refleksy,
- zabrudzenie obiektywu,
- wysokie rośliny przewieszające się nad trawnikiem,
- zmiana wyglądu ogrodu w ciągu sezonu.
Nawigacja losowa i systematyczna
Robot poruszający się losowo może dobrze utrzymywać prosty trawnik, lecz potrzebuje czasu, aby równomiernie pokryć cały obszar. W ogrodzie ze strefami niektóre miejsca mogą być odwiedzane rzadziej.
Nawigacja systematyczna ogranicza nakładanie przejazdów i może poprawić wykorzystanie czasu. Nie usuwa jednak problemów związanych z błotem, skarpami, wąskimi przejściami czy utratą sygnału.
Stacja ładująca może ograniczyć cały system
Nieprawidłowe miejsce montażu stacji jest częstą przyczyną problemów, które użytkownik błędnie przypisuje niewystarczającej mocy robota.
Stacja powinna znajdować się w miejscu spełniającym wymagania producenta dotyczące:
- wolnej przestrzeni przed bazą,
- nachylenia podłoża,
- odległości od narożników,
- przebiegu przewodów,
- zasięgu komunikacji,
- ochrony przed zastojami wody,
- dostępu do zasilania.
Najczęstsze błędy lokalizacyjne
Problemy może powodować montaż stacji:
- w ciasnej wnęce,
- bezpośrednio za zakrętem,
- na pochyłości,
- na miękkim podłożu,
- daleko od głównej strefy,
- pod metalowym zadaszeniem zakłócającym wymagane sygnały,
- w miejscu, do którego prowadzi trudny korytarz.
Jeżeli robot długo szuka bazy albo wielokrotnie koryguje dokowanie, traci czas i energię, które mógłby przeznaczyć na koszenie.
Bateria, zużycie i zmiana wydajności z czasem
Nowy robot może spełniać oczekiwania, a po kilku sezonach zacząć częściej wracać do stacji. Akumulator jest elementem eksploatacyjnym i stopniowo traci pojemność.
Na tempo zużycia wpływają:
- liczba cykli ładowania,
- temperatura pracy i przechowywania,
- sposób zimowania,
- obciążenie urządzenia,
- częstotliwość pracy,
- jakość zarządzania baterią.
Spadek czasu pracy pojedynczego cyklu oznacza więcej powrotów i ładowań. Model pracujący od początku na granicy swoich możliwości szybciej ujawni praktyczne ograniczenia niż urządzenie z odpowiednim zapasem.
Noże i układ jezdny również mają znaczenie
Tępe noże nie muszą natychmiast zatrzymać robota, ale pogarszają jakość cięcia. Zabrudzone koła mogą tracić przyczepność, a trawa nawinięta wokół elementów ruchomych zwiększa opory.
Regularna obsługa powinna obejmować:
- kontrolę i wymianę noży,
- czyszczenie kół,
- usuwanie osadów spod obudowy,
- sprawdzanie stacji,
- kontrolę przewodów lub mapy,
- aktualizację oprogramowania,
- ocenę stanu akumulatora.
Jak obliczyć potrzebny zapas wydajności?
Nie istnieje jeden uniwersalny współczynnik odpowiedni dla każdego producenta i każdego ogrodu. Można jednak zastosować praktyczny model wstępnej oceny.
Krok 1: oblicz powierzchnię netto trawnika
Zmierz wszystkie fragmenty murawy i odejmij elementy niekoszone. Przy nieregularnych kształtach podziel teren na prostokąty, trójkąty lub inne proste figury.
Krok 2: oceń trudność ogrodu
Za czynniki zwiększające obciążenie uznaj:
- więcej niż jedną strefę,
- wąskie przejścia,
- liczne drzewa i rabaty,
- skarpy,
- okresowo mokre miejsca,
- krótki harmonogram pracy,
- szybki wzrost trawy,
- ograniczony sygnał nawigacyjny,
- trudny dojazd do stacji.
Krok 3: dodaj zapas
Orientacyjnie można przyjąć:
- 10–20% zapasu dla prostego, otwartego trawnika,
- 20–30% zapasu dla ogrodu o umiarkowanej liczbie przeszkód,
- 30–50% lub więcej dla wielu stref, skarp, przewężeń i krótkiego okna pracy.
Nie są to wartości gwarantowane. Instrukcja, lokalne warunki oraz sposób określania powierzchni przez producenta mają pierwszeństwo.
Przykład
Trawnik ma 800 m², ale składa się z trzech stref, zawiera kilkanaście drzew i ma dwa wąskie przejścia. Model katalogowo przeznaczony do 800 m² byłby wyborem bez rezerwy.
Przy zapasie 30% otrzymujemy:
800 m² × 1,30 = 1040 m²
W takiej sytuacji rozsądniej analizować klasę około 1100–1200 m², a następnie sprawdzić pozostałe parametry. Nie wystarczy jednak kupić większego modelu, jeśli problemem jest zbyt wąski korytarz lub brak sygnału pod drzewami.
Tabela decyzyjna: jaki zapas wydajności rozważyć?
Warunki w ogrodzie | Poziom trudności | Orientacyjny zapas ponad powierzchnię netto | Co sprawdzić przed zakupem |
|---|---|---|---|
Otwarty, równy, prostokątny trawnik | Niski | 10–20% | Harmonogram, szerokość koszenia, krawędzie |
Kilka rabat i pojedyncze drzewa | Umiarkowany | 20–30% | Omijanie przeszkód, czas ładowania |
Dwie lub trzy strefy połączone szerokimi przejściami | Umiarkowany | 20–30% | Obsługę stref i sposób dojazdu |
Wiele nieregularnych stref | Wysoki | 30–50% | Nawigację, mapowanie, przewody prowadzące |
Liczne wąskie przejścia | Wysoki | Nie dobierać wyłącznie procentowo | Minimalną szerokość przejazdu dla modelu |
Teren pochyły | Wysoki | 30–50% | Nachylenie robocze, trakcję, warunki przy granicy |
Gęste drzewa i wysoka zabudowa | Zależny od nawigacji | 20–50% | Dostępność sygnału RTK/GNSS lub alternatywną nawigację |
Trawnik okresowo mokry | Wysoki | 30–50% | Przyczepność, odwodnienie, czujnik deszczu |
Praca dozwolona tylko przez kilka godzin dziennie | Wysoki | 30–50% lub większy | Wydajność godzinową, szybkie ładowanie |
Ogród nawożony i intensywnie nawadniany | Umiarkowany lub wysoki | 20–40% | Częstotliwość koszenia i sezonowe tempo wzrostu |
Zapas powierzchniowy nie rozwiązuje ograniczeń konstrukcyjnych. Robot o nominale 3000 m² nadal może nie przejechać przez zbyt wąski korytarz albo stracić pozycję w miejscu bez odpowiedniego sygnału.
Liczby i parametry, które warto porównać
Sama liczba metrów kwadratowych nie wystarcza. W kartach technicznych i instrukcjach warto zestawić co najmniej poniższe dane.
Parametr | Dlaczego jest ważny |
|---|---|
Rekomendowana lub maksymalna powierzchnia | Określa podstawową klasę urządzenia |
Maksymalny czas pracy na dobę | Pokazuje, przy jakim harmonogramie osiągana jest deklarowana wydajność |
Czas koszenia na jednym ładowaniu | Wpływa na długość cyklu |
Czas ładowania | Decyduje o liczbie możliwych cykli |
Szerokość koszenia | Wpływa na potencjalną wydajność przejazdu |
Zakres wysokości koszenia | Musi odpowiadać gatunkowi i sposobowi pielęgnacji trawy |
Maksymalne nachylenie | Określa zdolność pracy na skarpach |
Nachylenie przy granicy | Może być niższe niż maksymalny spadek w środku obszaru |
Minimalna szerokość przejazdu | Decyduje o dostępie do stref |
Liczba obsługiwanych stref | Ma znaczenie na podzielonych działkach |
Sposób nawigacji | Wpływa na pokrycie, instalację i odporność na warunki |
Długość przewodu lub zasięg systemu | Może ograniczyć rozbudowane instalacje |
Poziom ochrony obudowy | Informuje o odporności na wodę i pył w określonych warunkach |
Dostępność serwisu i akumulatora | Wpływa na wieloletnią użyteczność |
Przykładowa kalkulacja czasu
Załóżmy, że robot:
- kosi przez 90 minut,
- ładuje się przez 60 minut,
- potrzebuje łącznie około 10 minut na powrót, wyjazd i dokowanie.
Jeden pełny cykl zajmuje wtedy około 160 minut, z czego tylko 90 minut przypada na koszenie. Oznacza to, że udział czasu koszenia wynosi około:
90 ÷ 160 × 100% = 56%
To przykład pokazujący, dlaczego dziesięciogodzinny harmonogram nie oznacza dziesięciu godzin cięcia. Rzeczywisty wynik zależy od modelu, trasy, poziomu naładowania oraz warunków w ogrodzie.
Powierzchnia katalogowa a zapas — przykłady
Powierzchnia netto | Zapas 20% | Zapas 30% | Zapas 50% |
|---|---|---|---|
400 m² | 480 m² | 520 m² | 600 m² |
600 m² | 720 m² | 780 m² | 900 m² |
800 m² | 960 m² | 1040 m² | 1200 m² |
1000 m² | 1200 m² | 1300 m² | 1500 m² |
1500 m² | 1800 m² | 1950 m² | 2250 m² |
2000 m² | 2400 m² | 2600 m² | 3000 m² |
Wartości należy traktować jako pomoc przy tworzeniu krótkiej listy modeli, a nie jako zamiennik analizy instrukcji i warunków montażu.
Porównanie: robot dobrany na styk czy z zapasem?
Kryterium | Model dobrany na granicy wydajności | Model z odpowiednim zapasem |
|---|---|---|
Dzienny czas pracy | Zwykle dłuższy | Zwykle krótszy |
Reakcja na szybki wzrost trawy | Mniejsza rezerwa | Większa rezerwa |
Skutki przerw spowodowanych deszczem | Trudniejsze nadrabianie | Łatwiejsze nadrabianie |
Liczba cykli ładowania | Potencjalnie większa | Potencjalnie mniejsza |
Elastyczność harmonogramu | Ograniczona | Większa |
Rozbudowa trawnika | Często wymaga zmiany urządzenia | Może być możliwa |
Cena zakupu | Zwykle niższa | Zwykle wyższa |
Ryzyko niedokoszonych stref | Wyższe na trudnej działce | Niższe, jeśli nawigacja jest właściwa |
Większy model nie zawsze jest jednak racjonalny. Na małym i prostym trawniku może być droższy, cięższy i wyposażony w funkcje, których użytkownik nie potrzebuje. Zapas ma kompensować realne obciążenia, a nie zastępować analizę.
Kiedy robot o mniejszym nominale może wystarczyć?
Wyjątkiem może być bardzo łatwy trawnik, na którym:
- murawa tworzy jeden zwarty obszar,
- teren jest równy,
- nie ma wąskich przejść,
- przeszkód jest niewiele,
- stacja znajduje się w optymalnym miejscu,
- robot może pracować przez długie okno czasowe,
- trawa jest regularnie pielęgnowana,
- nawigacja zapewnia dobre pokrycie.
Nadal nie należy przekraczać zaleceń producenta bez dokładnej oceny. Rezerwa jest szczególnie ważna, gdy urządzenie ma pracować w zmiennych warunkach lub użytkownik oczekuje krótkiego harmonogramu.
Najczęstsze mity dotyczące robotów koszących
Mit: wystarczy kupić model odpowiadający powierzchni trawnika
Powierzchnia jest tylko pierwszym filtrem. Równie ważne są geometria, strefy, nachylenie, czas pracy i nawigacja.
Mit: większy akumulator rozwiązuje każdy problem
Większa bateria nie poszerzy przejścia, nie poprawi odbioru sygnału pod dachem i nie usunie błota. Może zwiększyć długość cyklu, ale nie eliminuje ograniczeń terenu.
Mit: robot z RTK zawsze jest lepszy niż robot przewodowy
System RTK może być bardzo efektywny na otwartym terenie, ale traci przewagę w miejscach z ograniczonym widokiem nieba. W niektórych ogrodach przewód zapewnia stabilniejsze granice.
Mit: maksymalne nachylenie dotyczy każdego miejsca
Dopuszczalny spadek przy granicy, stacji lub podczas zawracania może być mniejszy niż wartość podawana jako maksymalna.
Mit: czujnik deszczu rozwiązuje problem mokrej murawy
Czujnik może zatrzymać lub opóźnić koszenie, ale po dłuższym okresie opadów robot musi nadrobić zaległości. Jeżeli został dobrany na styk, może zabraknąć mu czasu.
Mit: robot całkowicie eliminuje pielęgnację trawnika
Nadal potrzebne są kontrola noży, czyszczenie, poprawianie krawędzi, usuwanie przeszkód oraz okresowa pielęgnacja murawy.
Najczęstsze błędy przy wyborze i instalacji
Dobór wyłącznie według metrów kwadratowych
To najważniejszy błąd zakupowy. Należy zestawić powierzchnię z topografią, harmonogramem i systemem nawigacji.
Brak pomiaru najwęższego przejścia
Ocena „na oko” bywa myląca. Przejście trzeba zmierzyć w najwęższym miejscu, uwzględniając wymagane odstępy.
Ignorowanie nachylenia przy krawędzi
Robot może poradzić sobie w środku skarpy, ale ześlizgiwać się przy przewodzie, murze lub oczku wodnym.
Złe ustawienie stacji
Nawet wydajny model może tracić czas na powrót i dokowanie, jeśli baza znajduje się w przypadkowym miejscu.
Zakładanie idealnych warunków przez cały sezon
Wiosenny wzrost, opady, jesienne liście i okresy urlopowe zmieniają obciążenie urządzenia.
Brak zapasu na starzenie akumulatora
Urządzenie pracujące od nowości na maksymalnym obciążeniu może po kilku sezonach nie mieścić się w dotychczasowym harmonogramie.
Pomijanie kosztu przygotowania terenu
Czasem lepiej wyrównać nierówności, poprawić odwodnienie lub poszerzyć przejście niż kupować znacznie większy robot.
Jak przygotować ogród do automatycznego koszenia?
Dobry efekt zależy nie tylko od urządzenia. Wiele problemów można ograniczyć przed instalacją.
Wyrównaj teren
Należy usunąć głębokie dołki, koleiny, wystające kamienie i gwałtowne uskoki. Szczególnej uwagi wymagają miejsca, w których robot zawraca.
Zaprojektuj przejezdne połączenia
Jeśli strefy są połączone, przejazdy powinny spełniać wymagania konkretnego modelu. Warto uwzględnić nie tylko szerokość, ale również zakręty, ściany i nachylenie.
Uporządkuj krawędzie
Płaskie obrzeże, po którym mogą przejechać koła, pozwala ograniczyć ręczne poprawianie. Wysoki krawężnik zwykle pozostawia pas wymagający podkaszania.
Usuń zagrożenia
Przed koszeniem trzeba zebrać:
- przewody,
- sznurki,
- zabawki,
- gałęzie,
- narzędzia,
- niewielkie kamienie,
- elementy systemu nawadniania wystające ponad grunt.
Zaplanuj współpracę z nawadnianiem
Robot nie powinien pracować równocześnie ze zraszaczami. Harmonogramy warto rozdzielić tak, aby murawa miała czas przeschnąć.
Checklista przed zakupem robota koszącego
Przed wyborem urządzenia odpowiedz na następujące pytania:
- Jaka jest rzeczywista powierzchnia trawnika netto?
- Ile odrębnych stref ma ogród?
- Jak szerokie jest najwęższe przejście?
- Jakie jest maksymalne nachylenie terenu?
- Czy skarpa znajduje się przy granicy lub niebezpiecznej krawędzi?
- Ile drzew, rabat i innych przeszkód znajduje się na murawie?
- Czy podłoże jest okresowo mokre?
- Ile godzin dziennie robot może pracować?
- Czy ogród zapewnia warunki dla nawigacji satelitarnej?
- Gdzie można umieścić stację ładującą?
- Jak często trawnik jest podlewany i nawożony?
- Czy urządzenie ma mieć możliwość obsługi dodatkowej powierzchni w przyszłości?
- Czy w okolicy dostępny jest serwis?
- Jaki jest koszt akumulatora, noży i części eksploatacyjnych?
- Czy producent podaje wydajność maksymalną, czy rekomendowaną?
Jak interpretować dane producenta?
Parametry różnych marek nie zawsze są obliczane według identycznej metodologii. Porównując urządzenia, należy sprawdzić definicje znajdujące się w instrukcji lub dokumentacji technicznej.
Szczególnej uwagi wymagają sformułowania:
- „maksymalna powierzchnia”,
- „rekomendowana powierzchnia”,
- „wydajność przy maksymalnym czasie pracy”,
- „maksymalne nachylenie”,
- „nachylenie przy granicy”,
- „typowy czas koszenia”,
- „czas pracy zależny od warunków”.
Warto ustalić, czy deklarowana powierzchnia zakłada pracę przez kilka, kilkanaście czy niemal 24 godziny na dobę. To może całkowicie zmienić ocenę przydatności modelu.
Kiedy potrzebna jest konsultacja przed zakupem?
Dokładna analiza instalacji jest szczególnie wskazana, gdy ogród ma:
- więcej niż trzy strefy,
- bardzo wąskie przejścia,
- strome skarpy,
- oczko wodne przy granicy,
- gęste korony drzew,
- wysokie budynki wokół trawnika,
- rozbudowane rabaty,
- długie odcinki oddalone od stacji,
- nietypowe nawierzchnie przecinające murawę,
- powierzchnię zbliżoną do maksymalnego limitu urządzenia.
W takim przypadku warto przygotować plan działki ze skalą, wymiarami, nachyleniami i lokalizacją przeszkód. Test zasięgu lub wizja lokalna mogą ujawnić ograniczenia niewidoczne w katalogu.
FAQ — wydajność robotów koszących
Czy robot do 1000 m² poradzi sobie z trawnikiem 1000 m²?
Może sobie poradzić, jeśli trawnik jest prosty, a harmonogram i warunki odpowiadają założeniom producenta. Przy skarpach, wielu strefach lub krótkim czasie pracy lepiej rozważyć model z zapasem.
Jaki zapas wydajności wybrać?
Dla łatwego trawnika można wstępnie przyjąć 10–20%, dla ogrodu umiarkowanie skomplikowanego 20–30%, a dla trudnego 30–50% lub więcej. To orientacyjne wartości, które nie zastępują analizy konkretnego modelu.
Czy zbyt duży robot może być problemem?
Tak. Może być niepotrzebnie drogi, cięższy lub mniej zwrotny. Najważniejsze jest dopasowanie konstrukcji i nawigacji, a nie zakup urządzenia o możliwie największym nominale.
Czy szerokość koszenia jest ważniejsza od akumulatora?
Parametry współdziałają. Szeroka tarcza może zwiększać wydajność, ale robot nadal potrzebuje odpowiedniego czasu pracy, sprawnej nawigacji i możliwości dotarcia do wszystkich stref.
Czy robot może pracować nocą?
Technicznie wiele modeli może, ale trzeba uwzględnić hałas, przepisy lokalne i bezpieczeństwo zwierząt aktywnych po zmroku. Ograniczenie pracy do dnia może wymagać większej wydajności urządzenia.
Czy robot skosi wysoką trawę po urlopie?
Może mieć z tym problem. Po dłuższej przerwie często lepiej najpierw skrócić trawę tradycyjną kosiarką, a następnie przywrócić regularny harmonogram robota.
Czy robot z kamerą nie potrzebuje żadnych granic?
Może nie wymagać przewodu, ale potrzebuje rozpoznawalnej granicy lub poprawnie utworzonej mapy. Niewyraźne przejście między trawnikiem a rabatą może wymagać fizycznego obrzeża lub korekty strefy.
Czy RTK działa pod drzewami?
Skuteczność zależy od gęstości koron, położenia anten, zabudowy i systemów pomocniczych zastosowanych w urządzeniu. Przed zakupem warto sprawdzić warunki w najbardziej osłoniętych częściach ogrodu.
Czy deszcz zmniejsza wydajność robota?
Tak, jeśli urządzenie przerywa pracę albo mokra murawa pogarsza przyczepność i jakość cięcia. Dłuższy okres opadów może spowodować zaległości.
Czy kilka stref oznacza konieczność kupienia kilku robotów?
Nie zawsze. Jeden model może obsługiwać wiele stref, jeśli potrafi do nich samodzielnie dotrzeć. Oddzielne urządzenia lub ręczne przenoszenie mogą być potrzebne, gdy stref nie da się połączyć bezpiecznym przejazdem.
Czy ręczne przenoszenie robota między strefami ma sens?
Może być rozwiązaniem na małej działce, ale ogranicza automatyzację. Trzeba także sprawdzić, czy robot może pracować w strefie bez dostępu do stacji i jak wróci po rozładowaniu.
Dlaczego robot zostawia niedokoszone miejsca mimo odpowiedniej powierzchni?
Przyczyną może być zła mapa, niewłaściwy przebieg przewodu, rzadka obsługa danej strefy, poślizg kół, utrata sygnału, zbyt wysoka trawa, tępe noże albo nieodpowiedni wzór jazdy.
Czy mocniejszy robot rozwiąże problem wąskiego przejścia?
Nie. Wąskie przejście jest ograniczeniem geometrycznym i nawigacyjnym. Trzeba wybrać model, który oficjalnie obsługuje daną szerokość, albo przebudować połączenie.
Jak często trzeba wymieniać akumulator?
Nie ma jednego terminu dla wszystkich urządzeń. Żywotność zależy od liczby cykli, temperatury, obciążenia i przechowywania. Sygnałem do diagnostyki jest wyraźne skrócenie czasu pracy na jednym ładowaniu.
Czy warto kupić model o dwukrotnie większej wydajności?
Tylko wtedy, gdy uzasadniają to warunki, harmonogram lub planowana rozbudowa trawnika. Na prostym ogrodzie nadmierny zapas może nie przynieść proporcjonalnych korzyści.
Wnioski Ogrodnicy.pl
Wydajność katalogowa jest przydatnym parametrem, ale nie powinna samodzielnie decydować o zakupie robota koszącego. Model „do 1000 m²” nie jest automatycznie właściwy dla każdego trawnika mniejszego niż 1000 m².
Najważniejsze jest łączne uwzględnienie:
- rzeczywistej powierzchni murawy,
- liczby stref,
- geometrii ogrodu,
- szerokości przejazdów,
- nachylenia i przyczepności,
- systemu nawigacji,
- czasu pracy i ładowania,
- tempa wzrostu trawy,
- pogody,
- lokalizacji stacji,
- zużycia akumulatora,
- możliwości serwisowych.
Najbezpieczniejszą strategią jest wybór urządzenia z rozsądnym zapasem wydajności, ale także z systemem nawigacji i konstrukcją dopasowanymi do konkretnego ogrodu. Większa liczba w katalogu nie naprawi źle przygotowanego terenu, utraty sygnału ani zbyt wąskiego przejścia.
Właśnie dlatego Ogrodnicy.pl, bazując na doświadczeniu zdobytym podczas ponad 500 instalacji robotów koszących, dobiera urządzenia Ambrogio na podstawie rzeczywistych warunków terenowych, a nie wyłącznie parametrów deklarowanych przez producenta. Kompleksowe podejście firmy obejmuje analizę posesji, dobór odpowiedniego modelu, profesjonalny montaż, indywidualną konfigurację oraz późniejszą obsługę serwisową zakupionych urządzeń. Dopiero połączenie właściwego modelu, poprawnej instalacji i odpowiednio przygotowanej murawy pozwala w pełni wykorzystać potencjał automatycznego koszenia, również w przypadku dużych i wymagających ogrodów.
 4 comments
